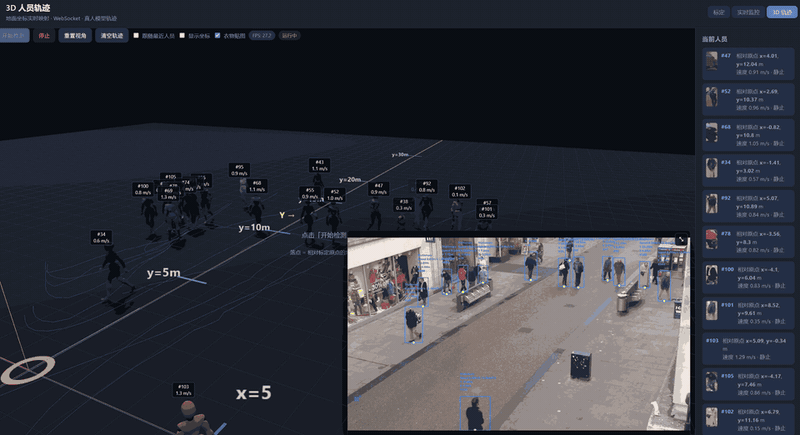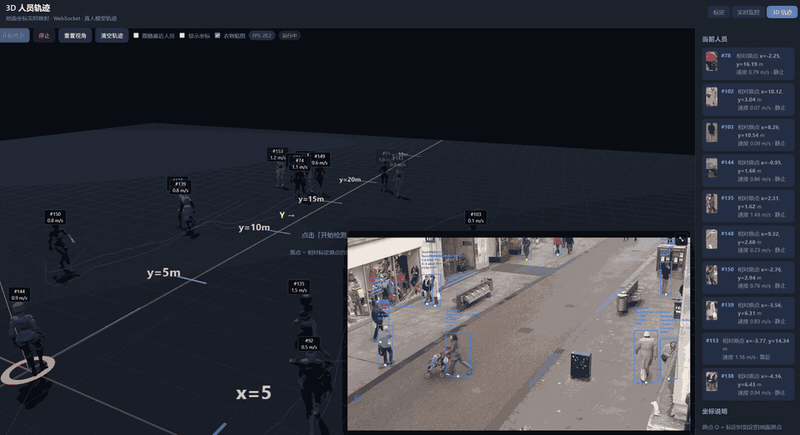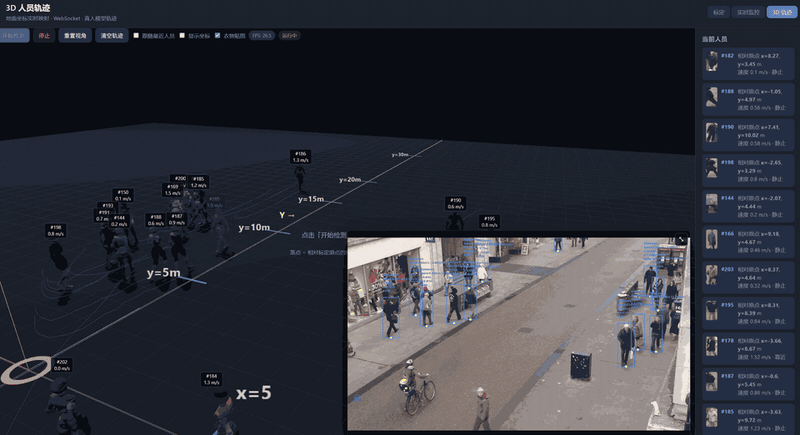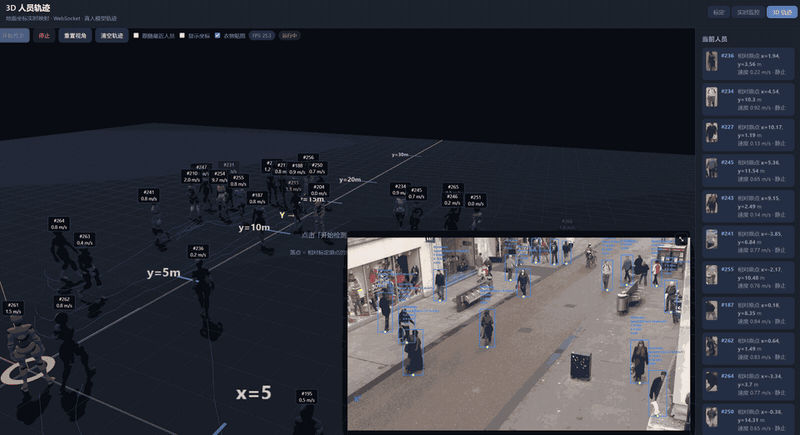
人员 3D 轨迹

在浏览器中用 Three.js 搭建地面坐标系场景,把后台 YOLO + ByteTrack 检测出的人员,按标定后的地面直角坐标 (ground_x, ground_y)(单位:米)映射到 3D 世界中,用骨骼模型实时表现位置、朝向、步态,并绘制行走轨迹线。
1. 使用前准备
完成地面标定
在/标定页完成标定点并保存。3D 落点依赖 Homography 变换;未标定则无法得到正确的地面坐标。配置视频源
config/config.yaml中配置 RTSP / 本地视频 / 摄像头,与监控页相同。启动 Web 服务
按 README 启动后,浏览器打开/trajectory。网络与模型
- 页面通过 importmap 从 unpkg 加载 Three.js
0.160.0(需能访问外网,或自行改为本地静态资源)。 - 人物模型路径:
/static/models/Human.glb(含 Idle / Walk / Run 等动画)。
- 页面通过 importmap 从 unpkg 加载 Three.js
2. 快速上手
- 打开
http://127.0.0.1:8080/trajectory - 确认已完成标定
- 点击 开始检测
- 初始化 3D 场景(地面、网格、坐标轴、刻度)
- 加载
Human.glb - 调用
POST /api/detect/start启动后台检测 - 连接
ws://…/ws/detect接收人员列表 - 右下角显示监控画面画中画(MJPEG)
- 观察 3D 模型出场、移动、轨迹线与右侧人员列表
- 点击 停止 结束检测并清理场景中的人员模型
3. 界面布局
┌─────────────────────────────────────────────────────────────┐
│  标题:3D 人员轨迹          [标定] [实时监控] [3D 轨迹]      │
├──────────────────────────────────────────────┬──────────────┤
│  工具栏:开始/停止/重置视角/清空轨迹/开关…    │  当前人员    │
│                                              │  (列表)    │
│  ┌────────────────────────────────────────┐  │              │
│  │           3D 视口 (viewport)           │  │  坐标说明    │
│  │                                        │  │              │
│  │                    ┌──────────┐        │  │              │
│  │                    │ 画中画   │        │  │              │
│  │                    └──────────┘        │  │              │
│  └────────────────────────────────────────┘  │              │
└──────────────────────────────────────────────┴──────────────┘
3.1 工具栏按钮与开关
| 控件 | 作用 |
|---|---|
| 开始检测 | 建场景、加载模型、启动检测、连 WebSocket、显示画中画 |
| 停止 | 断开 WebSocket、停止检测、隐藏画中画、销毁所有人物与轨迹 |
| 重置视角 | 相机回到默认位置:约 (0, 8, -6),看向 (0, 0, 12) |
| 清空轨迹 | 清除所有人员已累积的轨迹点(模型仍保留) |
| 跟随最近人员 | 相机与注视点平滑跟随「距离原点最近」的在场人员 |
| 显示坐标 | 头顶标签除 #ID 与速度外,再显示 x/y(标定地面坐标) |
| 衣物贴图 | 开启后,对具备外观图的人员从检测画面采样贴到模型上 |
| FPS / 状态徽章 | 显示检测流水线 FPS,以及「未运行 / 运行中 / 重连中…」等 |
3.2 画中画(PiP)
- 源:
GET /api/detect/stream(与监控页相同的 MJPEG) - 点击画中画或右上角按钮可放大/缩小;
Esc退出放大 - 用于对照「真实视频」与「3D 地面映射」是否一致
3.3 侧栏「当前人员」
每条展示:
#person_id- 相对原点的
ground_x、ground_y(米) - 速度(m/s)与方向文案(靠近 / 远离 / 静止 / 未知)
- 若开启「衣物贴图」且该 ID 有外观缓存,显示缩略图
3.4 侧栏「坐标说明」
页面内嵌简要说明:原点 O、x/y 含义,以及到 Three.js 世界坐标的映射(详见下一节)。
4. 坐标系(务必理解)
4.1 标定地面坐标(业务坐标)
检测与运动分析使用的是相对标定原点 O 的地面直角坐标,不是极径距离 D:
| 符号 | 含义 |
|---|---|
ground_x | 横向:面向场景时 左负右正(米) |
ground_y | 纵深:沿地面远离原点的方向(米) |
distance | (D = \sqrt{ground_x^2 + ground_y^2}),到原点的地面距离 |
脚点:检测框底部中心 → Homography → (ground_x, ground_y),再经卡尔曼平滑。
4.2 Three.js 世界坐标
映射约定(代码中 toWorldPos):
worldX = -ground_x
worldY = 0          (人站在地面上,竖直向上为 +Y)
worldZ =  ground_y
对 ground_x 取反,是为了从场景深处(世界 +Z)往回看时,左右与监控画面一致。
场景辅助元素:
- 80m × 80m 地面 + 网格
- 橙色原点环与
O标签 - 标定轴示意:
X+ / X-、Y →(纵深) - 纵深刻度:
y = 5/10/15/20/30 m - 横向刻度:
x = ±5 / ±10 m(标签为标定 x,位置已按-ground_x放置)
5. 数据流与架构
视频源 → LiveDetection(后台线程)
            │
            ├─ MJPEG ──► /api/detect/stream ──► 页面画中画
            │
            └─ 每帧 persons[] ──► WebSocket /ws/detect
                                      │
                                      ▼
                               trajectory.js
                                      │
                    ┌─────────────────┼─────────────────┐
                    ▼                 ▼                 ▼
              侧栏人员列表      PersonAgent 同步     头顶 CSS2D 标签
                                      │
                                      ▼
                         位置平滑 / 朝向 / Idle·Walk·Run
                         轨迹线 / 进出场淡入淡出
5.1 启动与停止时序
开始检测:
initScene():WebGLRenderer、CSS2DRenderer、OrbitControls、灯光、地面loadHumanModel():加载 GLB 模板(之后每人SkeletonUtils.clone)POST /api/detect/start- 设置画中画
img.src = /api/detect/stream?… connectWebSocket()→/ws/detectresetCamera()
停止:
- 断开 WebSocket(不再自动重连)
POST /api/detect/stop- 清空画中画、销毁全部
PersonAgent、重置列表与徽章
5.2 WebSocket 行为
- URL:
ws://<host>/ws/detect(HTTPS 页面则为wss:) - 服务端有新检测帧(
seq变化)时推送一条 JSON - 前端关心的类型:
type: "status"(或历史兼容的"ping"):更新 FPS、人员、错误type: "error":显示错误条
- 连接意外断开且用户仍希望运行时:约 1.5s 后自动重连,状态显示「重连中…」
推送载荷核心字段(在 type 之外展开自检测状态):
{
  "type": "status",
  "running": true,
  "fps": 18.5,
  "seq": 1234,
  "error": null,
  "persons": [
    {
      "person_id": 12,
      "ground_x": 1.25,
      "ground_y": 8.40,
      "distance": 8.49,
      "speed": 1.32,
      "speed_kmh": 4.75,
      "direction": "approaching",
      "timestamp": "2026-10-12 11:20:00",
      "has_appearance": true
    }
  ]
}
direction 取值:approaching | retreating | stationary | unknown(侧栏显示为中文)。
6. 人物代理(PersonAgent)
每个 person_id 对应一个 PersonAgent:克隆骨骼模型、动画混合器、轨迹线、头顶标签、材质淡入淡出,以及可选衣物贴图。
6.1 生命周期
| 阶段 | 含义 | 行为摘要 |
|---|---|---|
spawning | 出场 | 在检测落点外侧约 2.4m 生成,朝落点走入;约 0.7s 淡入,模型从约 0.92× 放大到 1.0×;结束后进入 active |
active | 在场 | 平滑追赶最新地面坐标;按速度播 Idle / Walk / Run;行走时累积轨迹点 |
exiting | 离场 | 跟踪丢失超过约 3s 后触发;沿最后行进方向以步行速度继续走,约 0.9s 淡出后 dispose 移除 |
disposed | 已销毁 | 从场景与 Map 中删除,释放几何体/材质/贴图 |
出场方向:
- 默认沿「原点 → 检测点」的径向再往外偏移
SPAWN_OFFSET_M = 2.4 - 若检测点离原点很近(< 0.4m),则默认从相机一侧(世界
-Z)走进,避免穿模感
跟踪恢复:
- 离场过程中若该 ID 再次出现在
persons中,会cancelExit():淡回可见,并回到active或继续spawning(取决于当前透明度)
6.2 位置平滑与死区
- 原始目标:
toWorldPos(ground_x, ground_y) - 位移死区约 0.1m:跳变更小时不猛追目标,抑制检测抖动
- 目标点再用
TARGET_FOLLOW做指数平滑;模型位置smooth以追赶速度向目标移动 - 追赶速度:优先用检测
speed,过低则用标称步速约 1.2 m/s,并限制在约 0.85~4.5 m/s;落后过远时适当加速追上
6.3 朝向
- 优先用检测点真实位移估计行进方向(EMA 平滑;疑似掉头时混入更慢,减少噪声瞬间反向)
- 尚无有效行进样本且离目标较远时,用「当前位置 → 目标」方向兜底
- 大幅转向需确认时间(约 180ms~450ms),小幅则快速对齐,视觉上更稳
6.4 动画状态机
| 条件 | 动画 |
|---|---|
| 基本贴住目标且无近期运动 | Idle |
| 在走 / 追赶,显示速度 < 约 2.2 m/s | Walk(步频随速度微调) |
| 显示速度 ≥ 约 2.2 m/s | Run(若无 Run 片段则回退 Walk 并加快) |
| 离场 | 强制 Walk 走离 |
出场阶段强制保持行走,直到走进检测落点附近。
6.5 轨迹线
- 统一蓝色(
#3b82f6),不随靠近/远离变色 - 行走时按位移间隔约 0.35m 追加点;最多保留约 200 点(FIFO)
- 透明度随人物淡入淡出同步(峰值约 0.85)
- 「清空轨迹」只清点列,不删人
6.6 头顶标签(CSS2D)
- 默认:
#ID+ 速度(m/s) - 勾选「显示坐标」后追加:
x / y(标定地面米制坐标) - 透明度随生命周期淡入淡出
7. 衣物贴图(可选)
开启「衣物贴图」后:
- 若人员事件带
has_appearance: true,请求GET /api/detect/appearance/{person_id} - 用纹理加载器取 JPEG,通过自定义着色器按绑定姿势正面投影映射到躯干 / 头 / 腿,手臂改到画面两侧袖子区域
- 每个 ID 最多尝试加载约 3 次;关闭开关时恢复默认材质
- 侧栏同步显示缩略图
说明:贴图来自检测画面裁剪/缓存,效果受角度、遮挡与分辨率影响,主要用于增强辨识度,而非精确换装。
8. 相机与交互
基于 OrbitControls:
| 操作 | 行为 |
|---|---|
| 左键拖拽 | 旋转 |
| 中键 / 右键拖拽 | 平移 |
| 滚轮 | 缩放(距离约 2~80) |
| 重置视角 | 回到俯视偏后的默认机位 |
| 跟随最近人员 | 注视点跟人员胸口高度附近,相机在其后方稍高处平滑跟随;正在 exiting 的人不参与「最近」评选 |
极角上限约 89°,避免翻到地面以下。
9. 相关 HTTP / WebSocket 接口
本页直接使用的接口:
| 方法 | 路径 | 说明 |
|---|---|---|
| GET | /trajectory | 返回本页 HTML |
| POST | /api/detect/start | 启动后台检测(若已在运行则复用) |
| POST | /api/detect/stop | 停止检测 |
| GET | /api/detect/stream | MJPEG 画中画 |
| GET | /api/detect/appearance/{id} | 人员外观 JPEG(衣物贴图) |
| WS | /ws/detect | 按帧推送检测状态与人员列表 |
静态资源:
| 路径 | 说明 |
|---|---|
/static/trajectory.html | 页面结构 |
/static/trajectory.js | 场景、代理、WebSocket 逻辑 |
/static/trajectory.css | 布局与画中画样式 |
/static/models/Human.glb | 人物骨骼与动画 |
/static/style.css | 全站通用样式 |
10. 源码入口(便于二次开发)
| 文件 | 职责 |
|---|---|
web/server.py | 路由 /trajectory、检测 API、/ws/detect |
web/static/trajectory.html | DOM:工具栏、视口、侧栏 |
web/static/trajectory.js | Three.js 场景、PersonAgent、同步与交互 |
web/static/trajectory.css | 轨迹页专用布局 |
src/live_detection.py | 后台检测线程、状态快照、seq、MJPEG |
src/pipeline.py | 检测流水线,组装 persons 事件(含 has_appearance) |
src/motion_analyzer.py | ground_x/y、速度、方向等字段定义 |
src/homography.py | 像素 ↔ 地面坐标 |
关键常量(均在 trajectory.js 顶部,可按现场调参):
| 常量 | 典型值 | 含义 |
|---|---|---|
POS_DEADZONE | 0.1 m | 忽略的位置噪声 |
IDLE_SPEED | 0.25 m/s | 低于此偏静止 |
RUN_SPEED | 2.2 m/s | 切 Run 的阈值 |
WALK_PACE | 1.2 m/s | 标称步速 |
LOST_GRACE_MS | 3000 | 丢失后多久开始离场 |
SPAWN_FADE_SEC | 0.7 | 出场淡入时长 |
EXIT_FADE_SEC | 0.9 | 离场淡出时长 |
SPAWN_OFFSET_M | 2.4 | 出场外侧偏移 |
MAX_TRAIL_POINTS | 200 | 轨迹点上限 |
WS_RECONNECT_MS | 1500 | WebSocket 重连间隔 |
11. 常见问题
3D 里左右和视频反了?
检查标定原点与横向点是否按「左负右正」录入;世界坐标已对 ground_x 取反,标定错误会直接表现为镜像或偏移。
人凭空出现/消失?
正常流程应有 spawning / exiting。若跟踪 ID 抖动(同一人频繁换 ID),会表现为多人反复进出场——需从检测/跟踪侧改善,而非仅改前端。
点击开始后一直「加载模型…」?
确认 web/static/models/Human.glb 存在且可访问;浏览器控制台查看 GLB 加载错误。
场景是黑的 / Three 报错?
当前依赖 CDN 加载 Three.js,检查网络或改用本地 three 静态文件。
画中画有画面但 3D 没人?
确认已标定且 WebSocket 的 persons 非空;未标定时脚点变换可能失败或坐标异常。也可在侧栏核对是否有人员条目。
与监控页抢「开始/停止」?
共用同一检测服务:一处停止,全局停止;一处启动,全局运行。轨迹页断开 WebSocket 不会自动停检测,只有点「停止」才会 POST /api/detect/stop。
12. 设计要点小结
- 业务坐标用直角
(x, y),距离D只作列表/方向辅助,不直接驱动 3D 落点。 - 视觉连续性:外侧走进 + 淡入;丢失宽限期 + 沿行进方向走离 + 淡出。
- 检测与表现解耦:后端给稀疏、带噪声的地面点;前端用死区、平滑、朝向确认和动画掩盖抖动。
- 与监控页同源:同一检测线程、同一 WebSocket、同一标定与视频源,便于对照验证标定是否正确。